
報新聞/編輯部
海洋委員會今(26)日發布科技補助重要成果。由海委會補助國立成功大學航空太空工程學系闕志哲副教授團隊,執行「海巡立體化之多機型多機隊VTOL之定翼型(Fixed-Wing)無人機群飛AI任務規劃」,整合人工智慧(AI)、垂直起降(VTOL)定翼型無人機、飛行力學及群飛協同控制等關鍵技術,發展多機型協同作業的智慧化系統,為未來海域巡防邁向智慧化與立體化奠定堅實的技術基礎。海委會強調,面對海域執法需求與各類灰色地帶襲擾,推動「海巡立體化」並全面強化「海域態勢感知」,是落實國家海洋安全的核心戰略;本次科研成果成功突破不同載具自主協作瓶頸,將為我國建構更具韌性、高效率的智慧海域安全防線。
不同機型各展所長,打造無人機協同作業能力
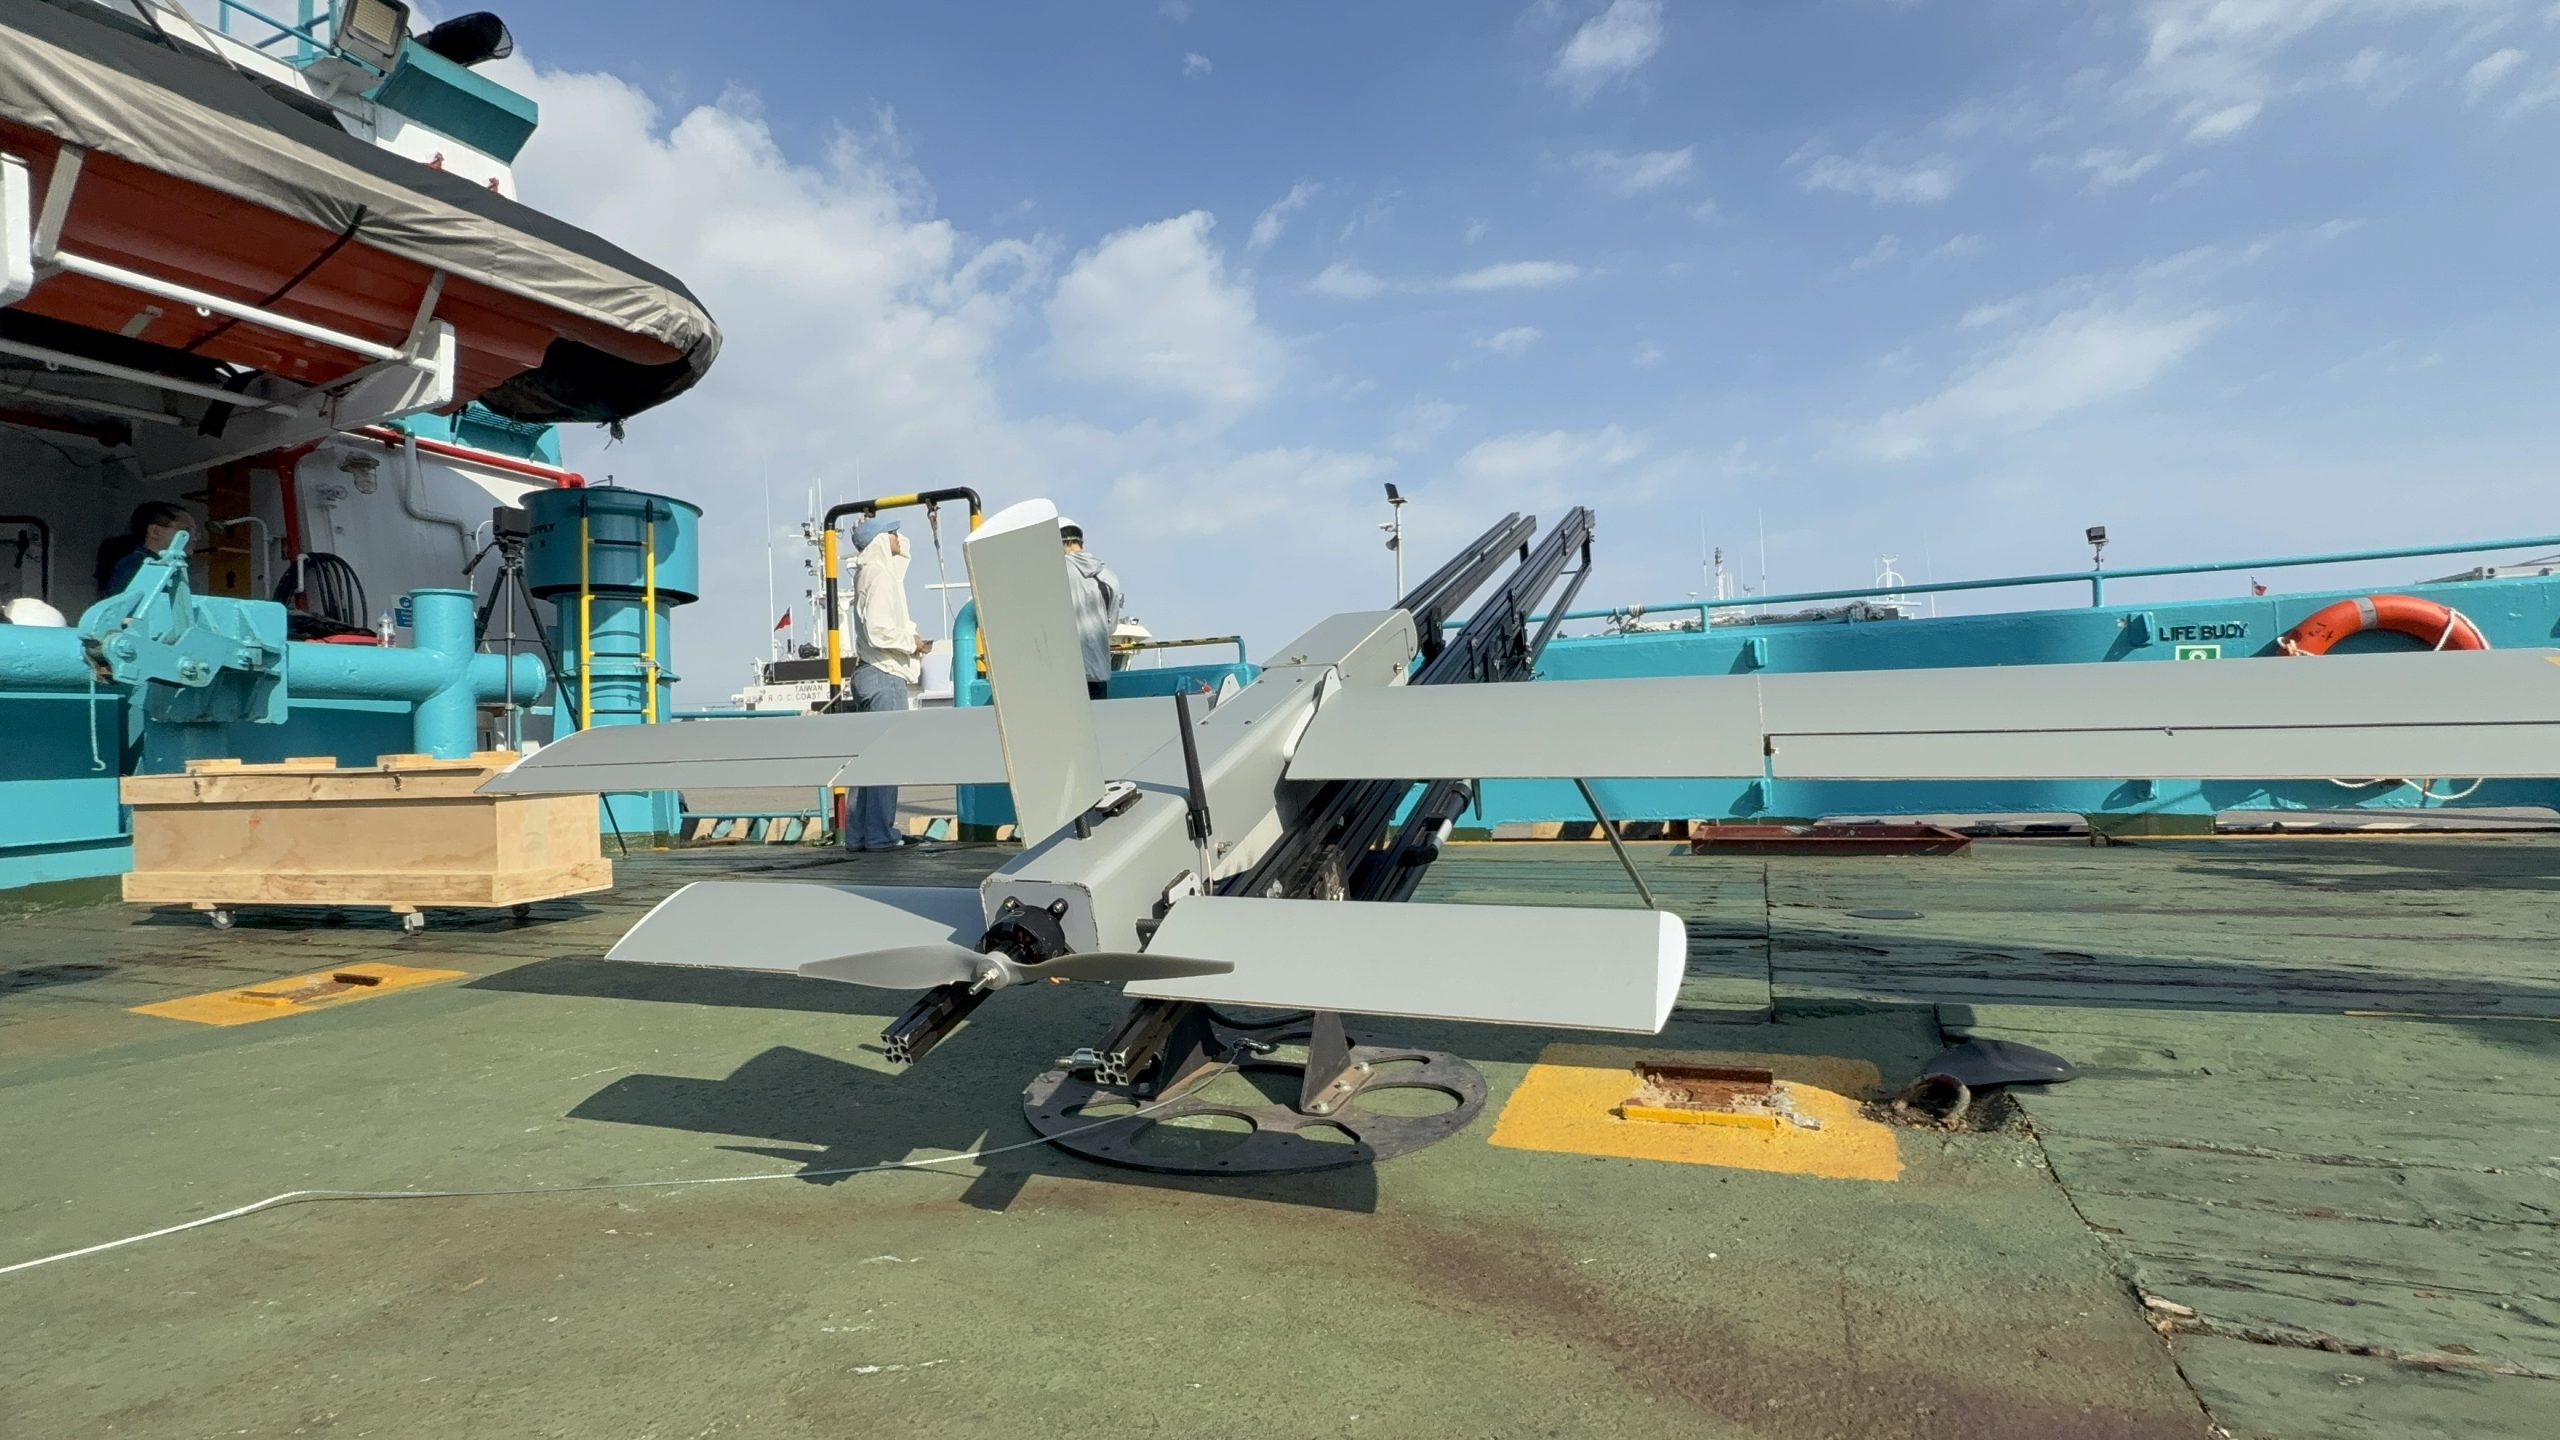
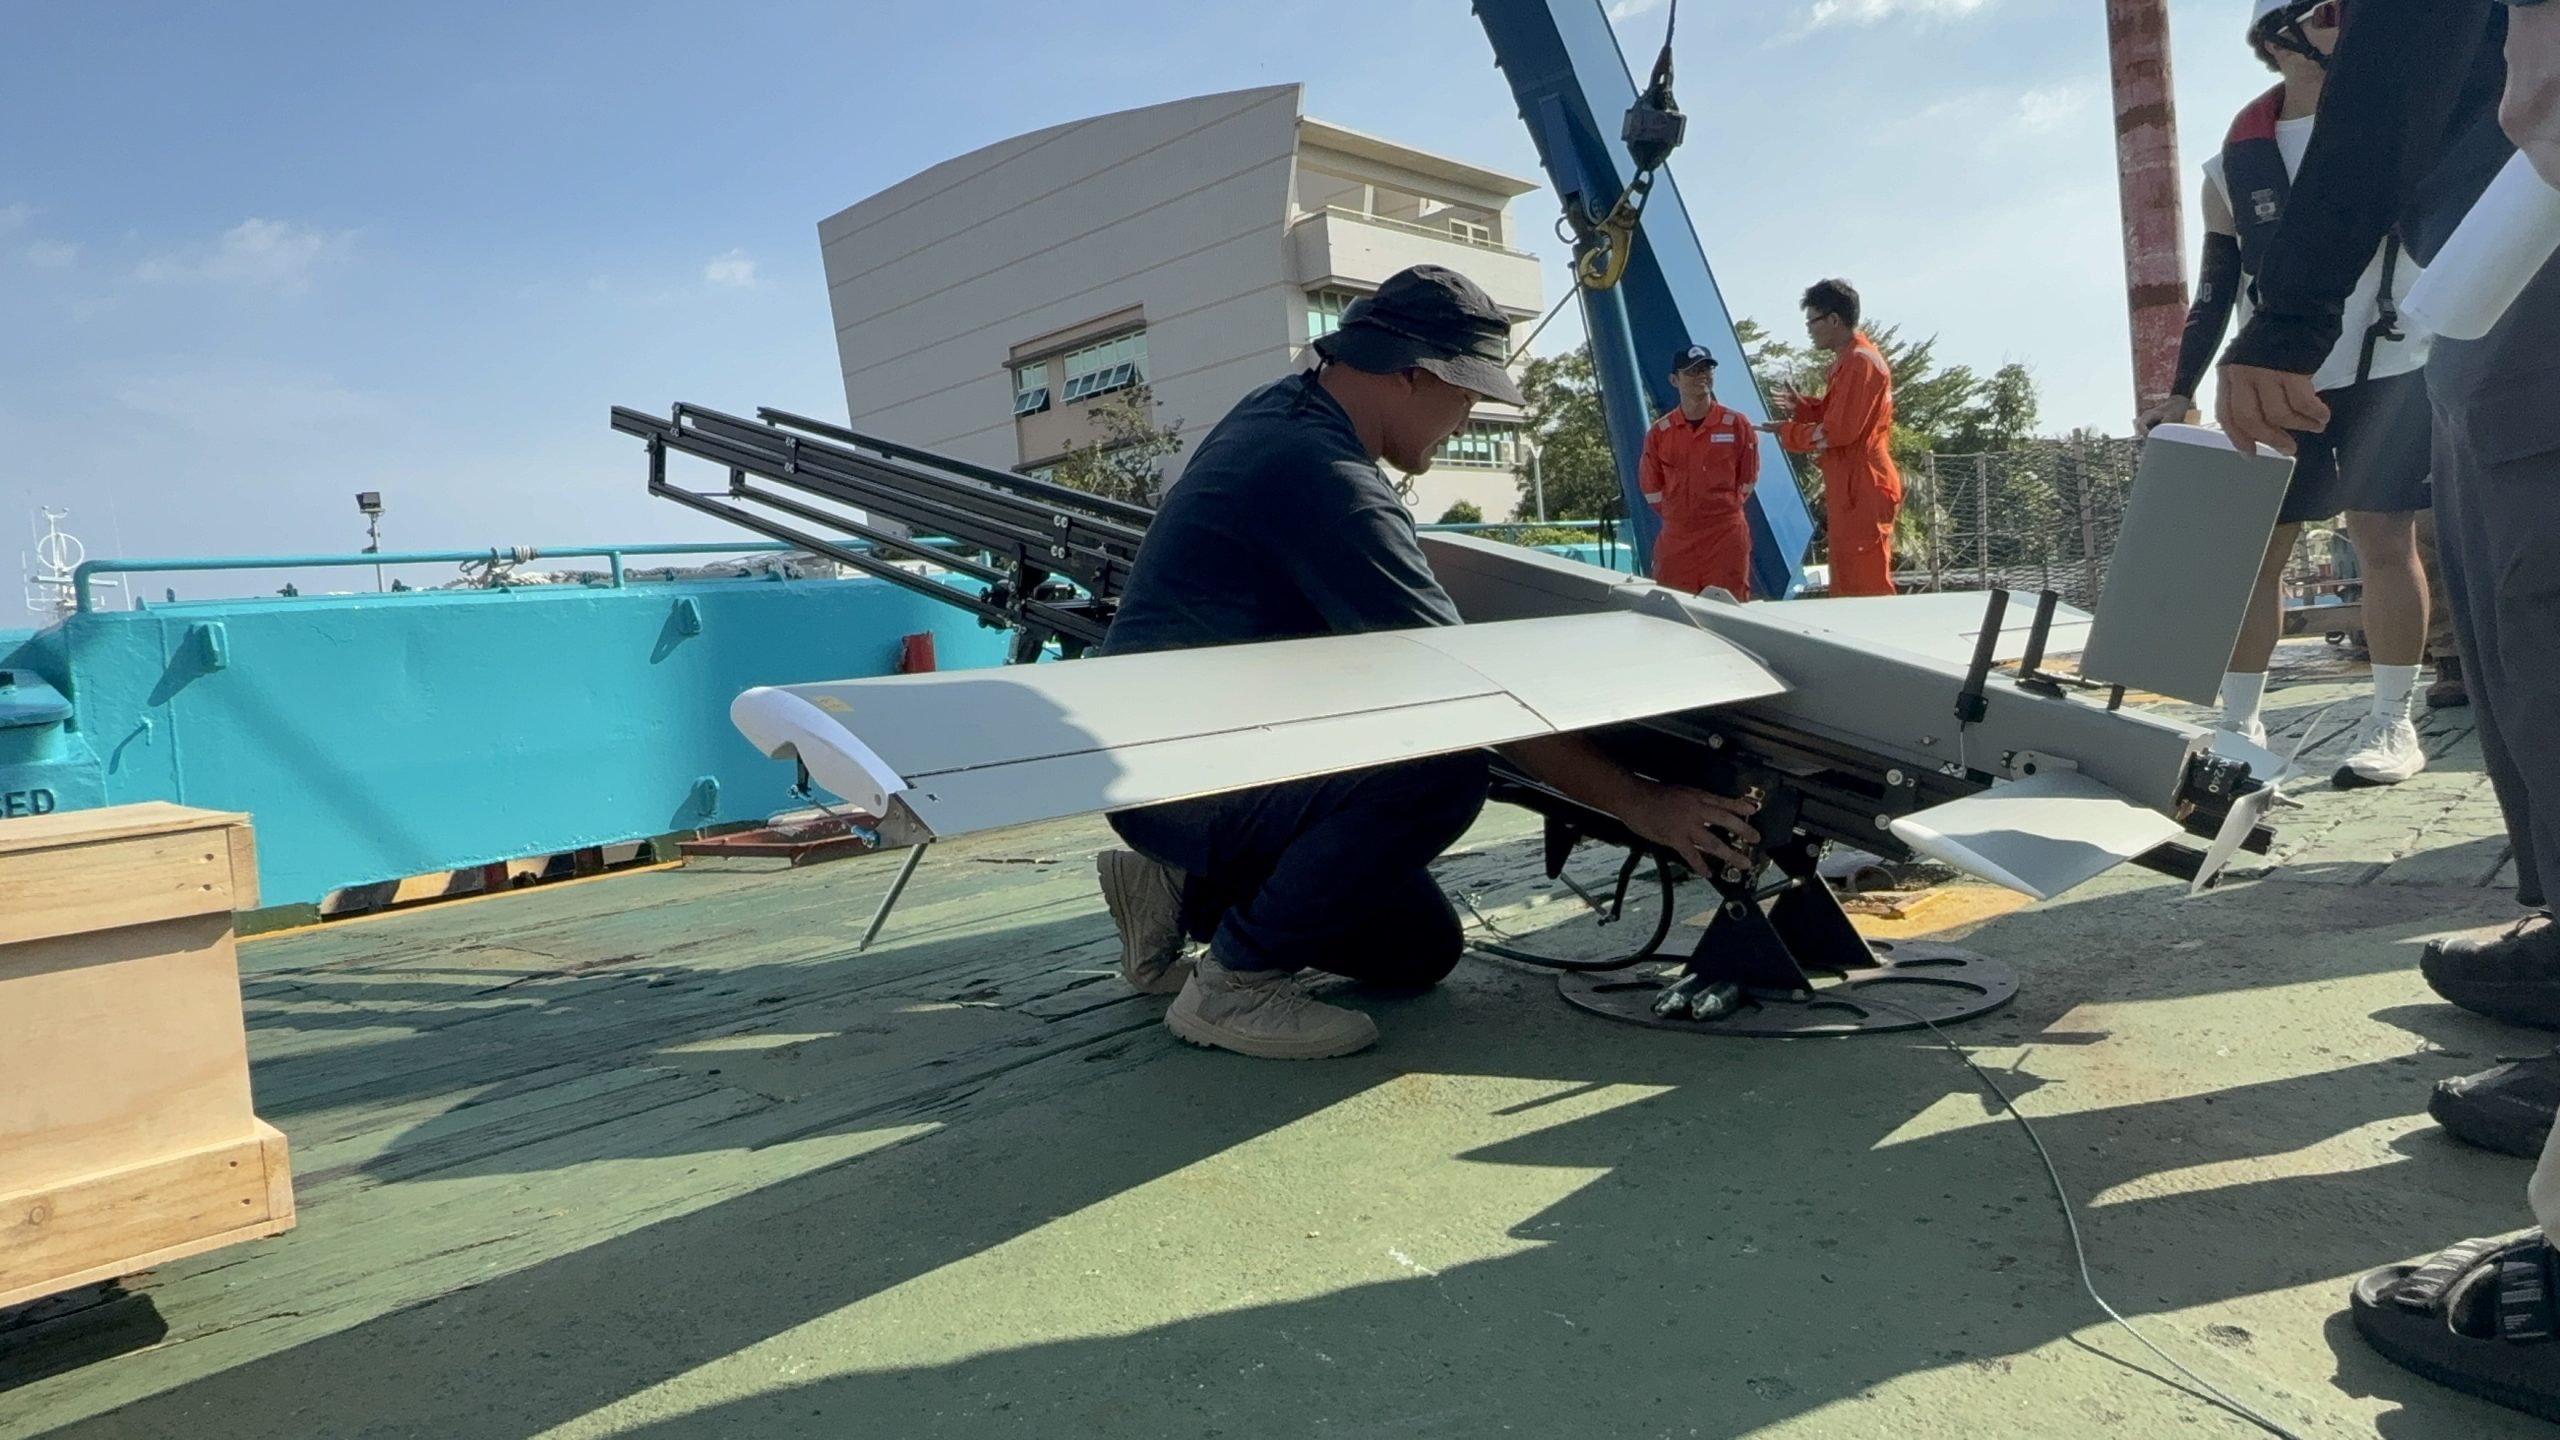
面對傳統海域巡查範圍廣、海象多變且高度仰賴人力船舶的挑戰,藉由無人機具備空中機動與遠距監測優勢,能大幅提升任務規劃彈性。本計畫針對兼具垂直起降與定翼飛行特性的 JUMP-20、V-Bat 及 Flexrotor 三款無人機,透過3D外型建模、氣動力參數分析及六自由度(6-DOF)飛行模擬,建立各型機飛行特性與控制模型,宛如掌握不同夥伴專長並建立適性分工機制,為後續自主導航、路徑規劃及多機協同作業奠定堅實的技術基礎。
導入AI代理人強化學習,賦予機群自主決策與動態避障能力
本計畫運用 AI 多代理人強化學習(Multi-Agent Reinforcement Learning, MARL),讓多架無人機猶如雁群自然成隊,具備自主任務分配、航線規劃與彼此協調的自主決策能力;為進一步兼顧編隊靈活性與飛航安全,團隊導入領航-跟隨編隊控制與智慧動態避障技術,使機群能依任務需求動態調整路線,並在遭遇環境劇變或障礙物時即時自主應變,大幅提升整體機群執行海域巡護的靈活性與作業安全。
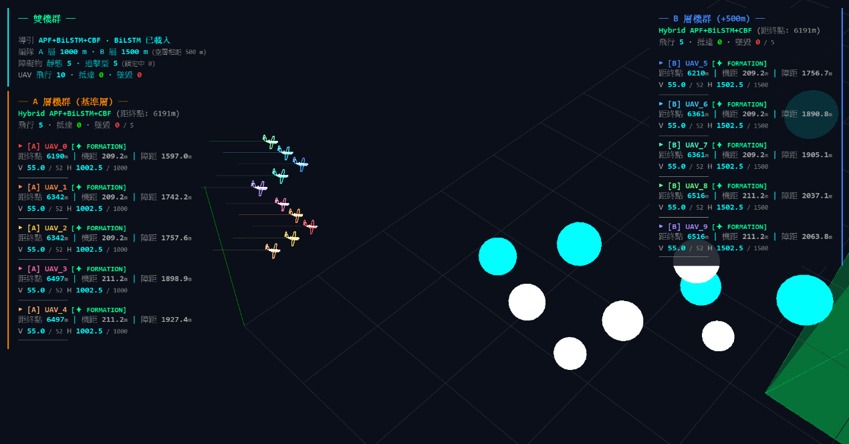
建立20架無人機同步控制模擬架構,持續驗證安全與應用可行性
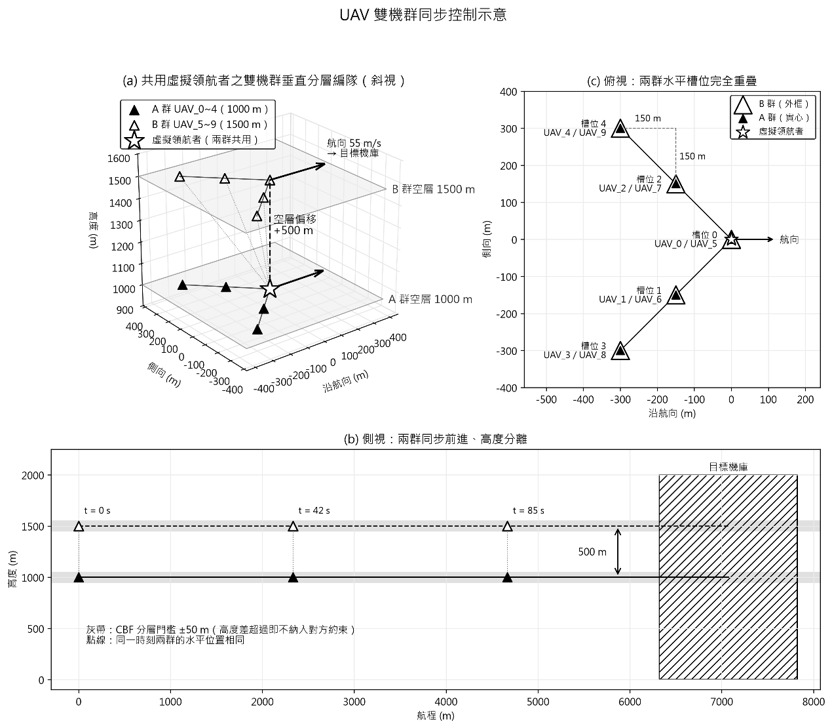
目前研究團隊已突破技術瓶頸,完成 2 個機群、共 20 架無人機的同步飛行模擬,象徵研發正式由單機控制跨越至多機隊協同作業的新里程碑;而為嚴密確保群飛防撞安全,團隊將3D距離與最小垂直間隔 100 呎(約 30 公尺)納入控制演算法,後續將接續推進硬體迴圈測試(HIL)、原型機整合與實海域飛行測試,全面驗證不同海象環境下的實際飛行可靠性與應用可行性。
海委會指出,近年來全球區域衝突與國際經驗顯示,無人機技術已由單機作業快速演進為多機型、多機隊群飛協同作戰。未來,透過這套AI群飛系統「多機協同、廣域覆蓋、持續監控」的優勢,不僅能成為海巡人員最堅實的空中眼目,顯著提升海域防禦與救難效率,更能深化全社會防衛韌性,展現台灣在海洋科技與智慧航太領域的傑出研發能量。